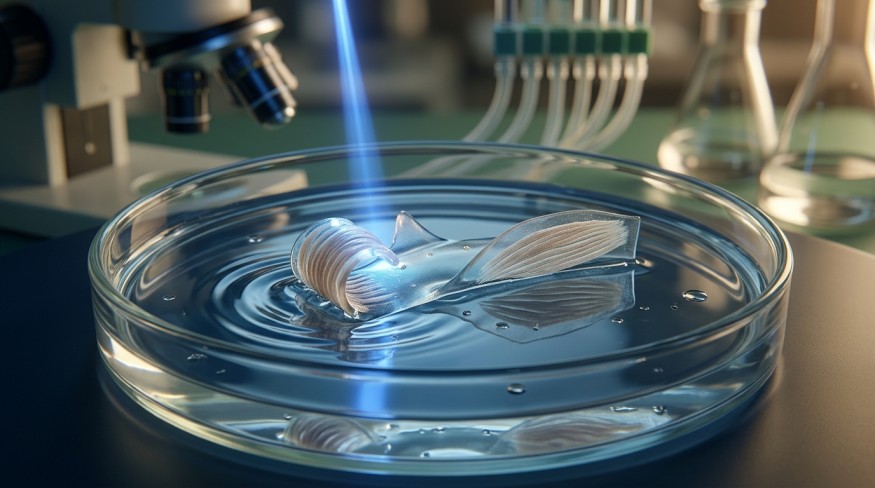
Les ingénieurs du MIT ont construit un robot qui nage en utilisant des muscles vivants comme moteur. L’appareil, de la taille d’un bâton de gomme, est recouvert d’une couche de cellules musculaires squelettiques plus fine qu’un cheveu humain, selon MIT News. Illuminez le muscle et il se contracte en battant les nageoires du robot.
En faisant clignoter une lumière clignotante sur l’une ou l’autre des ailerons, les chercheurs ont dirigé le robot à travers un simple labyrinthe aquatique. Les travaux, dirigés par Ritu Raman, professeur agrégé de génie mécanique, ont été publiés dans Advanced Functional Materials.
L’attrait de ces « machines vivantes » est à la fois pratique et frappant. Des robots à propulsion musculaire pourraient un jour travailler dans des endroits délicats, comme les zones humides, les récifs ou à l’intérieur du corps, où des machines métalliques rigides pourraient causer des dommages.
Un corps en forme de bâton de gomme avec deux nageoires musculaires
Le squelette du robot est constitué d’un film de gel mou d’environ un demi-millimètre d’épaisseur, divisé en deux nageoires. Chaque nageoire porte sa propre couche musculaire, les deux peuvent donc être déclenchées indépendamment. La lumière sur les deux ailerons fait avancer le robot, tandis que les impulsions d’un côté le font tourner. Raman a déclaré dans le résumé de la recherche.
À vitesse maximale, le robot couvre environ quatre longueurs de corps par minute. C’est lent à côté d’un nageur olympique, qui peut gérer jusqu’à 65 longueurs de corps par minute, mais semblable à un requin vache tranquille. » a déclaré Raman, expliquant pourquoi la natation est un test plus difficile que les modèles rampants précédents.
Le design fin est l’avancée clé. Les robots biohybrides antérieurs du même laboratoire utilisaient des blocs volumineux de muscles cultivés en laboratoire. Une feuille plate utilise moins de cellules et répartit la force sur une zone plus large, ce qui, selon l’équipe, la rend plus efficace.
Muscle en croissance qui s’aligne et tire
Les cellules sont des cellules musculaires squelettiques génétiquement conçues pour se contracter lorsqu’elles sont éclairées, une technique qui permet aux chercheurs de les déclencher avec de la lumière plutôt qu’avec des fils électriques. Le muscle génère le plus de force lorsque ses fibres s’alignent dans la même direction. L’équipe a donc dû rassembler les cellules en rangées bien rangées.
Le premier auteur Maheera Bawa et ses collègues ont cultivé les cellules sur un gel appelé méthacrylate de gélatine, ou GelMA. Ils avaient auparavant utilisé de la fibrine, un matériau plus mou qui se ratatinait sous la traction du muscle. Le GelMA plus rigide a conservé sa forme et a produit des muscles mieux alignés et plus forts. Des rainures à fond carré creusées dans le gel guidaient les cellules vers des fibres parallèles.
Avant l’assemblage, les chercheurs ont « exercé » le tissu avec des impulsions lumineuses répétées, le renforçant tout comme l’entraînement développe les muscles chez un athlète. Les travaux ont été en partie financés par l’Office of Naval Research.
C’est en synchronisant la lumière que l’équipe contrôle le robot. Les impulsions à intervalles définis définissent le rythme de chaque coup d’aileron, et le changement d’aileron qui reçoit la lumière change de direction. Lors du test du labyrinthe, un chercheur a déplacé la source de lumière à la main et le robot l’a suivie, tournant les virages tandis que ses ailerons se déclenchaient en séquence.
Nageur lent, grande étape d’ingénierie
Les chercheurs considèrent la surveillance environnementale comme une première utilisation. De petits robots souples pourraient se déplacer dans des habitats aquatiques fragiles pour collecter des données sans arracher les plantes ni déranger les animaux. À long terme, des tâches délicates dans des contextes imprévisibles constituent un objectif, et Forbes a fait état de spéculations sur des utilisations médicales telles que la microchirurgie.
Les tissus vivants présentent également des avantages théoriques. Le muscle peut se réparer et devenir plus fort au fil de son utilisation, et des conceptions fines pourraient réduire les coûts de fabrication. Ces avantages n’ont pas été démontrés dans ce robot.
Raman a décrit le robot comme étant solide pour sa taille, et l’équipe considère la conception en couche mince comme un modèle qui pourrait être adapté à d’autres formes de corps.
Les conditions de test étaient limitées. Le robot a nagé dans une assiette de laboratoire avec un chercheur déplaçant une source de lumière à la main. Il n’a pas été testé en eau libre et le MIT n’a pas indiqué combien de temps le muscle reste vivant et fonctionnel. L’équipe de Raman affirme que son prochain objectif est une meilleure conception du corps pour une nage plus rapide.
Limites éthiques et pratiques des machines vivantes
Les robots biohybrides soulèvent des questions que les machines ordinaires ne soulèvent pas. Le muscle a besoin de nutriments, d’une bonne température et de conditions stériles pour survivre, ce qui rend son utilisation sur le terrain difficile aujourd’hui. Tout robot lâché dans un lac ou un récif aurait également besoin d’un plan sur ce qui arrive aux cellules artificielles en cas de panne de l’appareil.
Les cellules musculaires à elles seules n’ont ni nerfs ni cerveau, ces robots ne sont donc pas des animaux. Néanmoins, les questions ouvertes se multiplieront à mesure que les systèmes biohybrides deviendront plus complexes, notamment sur l’origine des cellules, la manière dont les tissus modifiés sont contenus et comment ils sont éliminés.
Pour l’instant, le robot du MIT est une démonstration en laboratoire et non un outil prêt à être utilisé sur le terrain. Cela montre qu’une couche de muscle plus fine qu’un cheveu peut générer suffisamment de force pour nager et être dirigée, un pas vers des machines douces qui travaillent avec la nature plutôt que contre elle. Les appareils pratiques devraient survivre en dehors du laboratoire, nager plus vite et transporter des capteurs, des jalons que l’équipe n’a pas encore atteint.
Le domaine plus large de la robotique biohybride est encore jeune. Chaque étape, de la rampe à la nage en passant par la direction, est le fruit d’un travail minutieux en laboratoire plutôt que d’essais sur le terrain. Le résultat du MIT constitue une avancée technique significative, et les lecteurs doivent s’attendre à des années de développement avant que les machines vivantes ne quittent le laboratoire sous une forme utile.
Ce que les lecteurs veulent savoir
Qu’est-ce que le MIT a construit ? Un robot doux de la taille d’une gomme, doté de deux nageoires alimentées par une fine couche de muscle squelettique vivant.
Comment le muscle est-il déclenché ? Les cellules sont génétiquement modifiées pour se contracter lorsque la lumière les éclaire.
À quelle vitesse nage-t-il ? Environ quatre longueurs de corps par minute à vitesse maximale.
A quoi pourrait-il servir ? Les chercheurs soulignent la surveillance environnementale dans les eaux fragiles, avec un intérêt à plus long terme pour les tâches délicates.
Le robot est-il vivant ? Il utilise des cellules musculaires vivantes, mais il n’a ni nerfs ni cerveau et n’est pas un animal.
Est-ce que ça peut déjà fonctionner en dehors du laboratoire ? Non. Il a été testé uniquement dans une assiette de laboratoire avec une lumière déplacée à la main.